Kamera secara alami melihat dunia dalam satuan Piksel. Namun, bagi mesin produksi, piksel tidak berarti apa-apa—mereka butuh milimeter. Kalibrasi bukan sekadar mengubah angka, tapi juga memperbaiki kesalahan optik yang terjadi saat cahaya melewati lensa.
1. Memperbaiki Distorsi Lensa
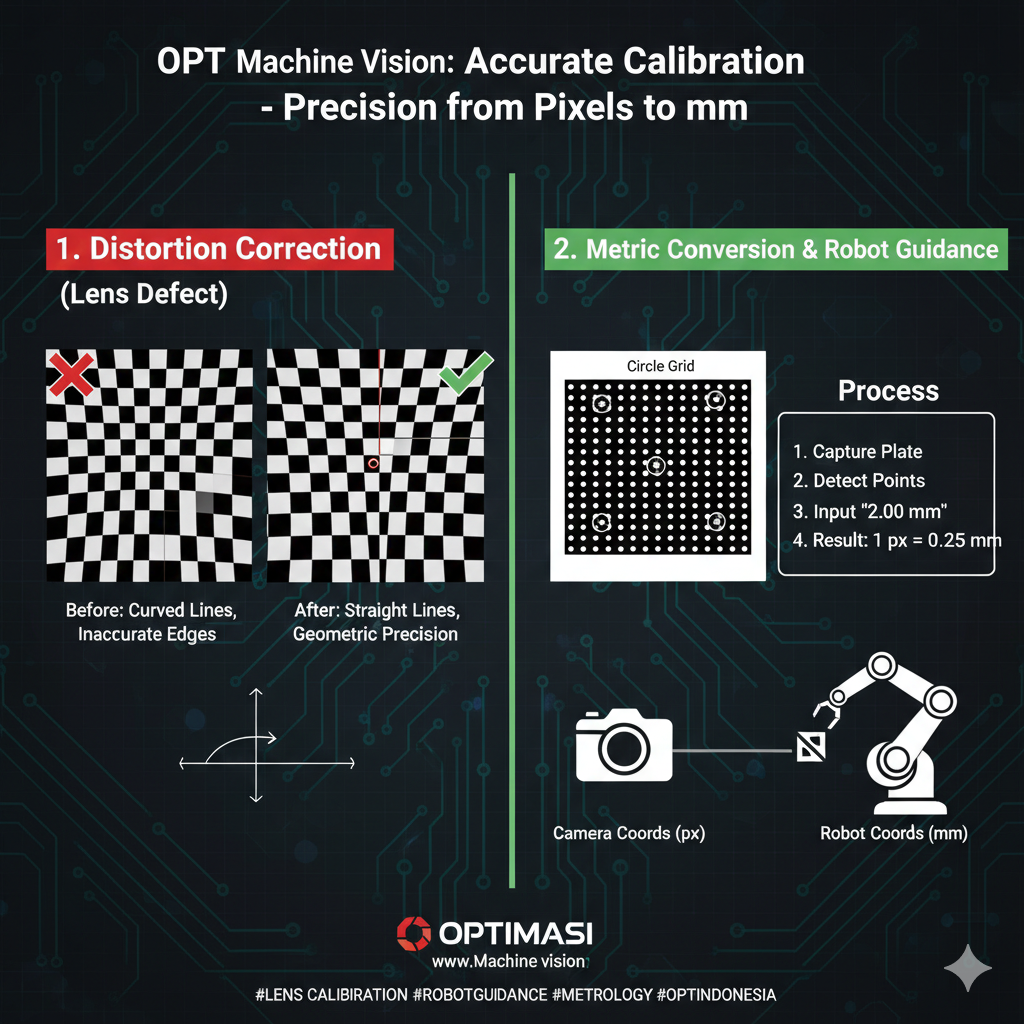
Setiap lensa memiliki cacat fisik yang disebut Distorsi.
- Distorsi Radial (Barrel): Gambar terlihat cembung, garis lurus di pinggir terlihat melengkung ke luar.
- Distorsi Tangensial: Terjadi jika sensor kamera tidak sejajar sempurna dengan lensa.
- Pentingnya: Tanpa kalibrasi distorsi, sebuah benda yang lurus akan terlihat bengkok di mata kamera, dan pengukuran di area pinggir gambar akan selalu salah.
2. Kalibrasi Perspektif (Tilt Correction)
Seringkali karena kendala mekanik, kamera tidak bisa dipasang tegak lurus (90∘) tepat di atas objek. Posisi miring ini membuat objek yang dekat terlihat besar dan yang jauh terlihat kecil (efek trapesium).
- Algoritma kalibrasi pada OPT SciSmart akan menghitung matriks transformasi untuk “meratakan” kembali gambar yang miring sehingga terlihat seolah-olah dipotret dari atas secara sempurna.
3. Alat Bantu: Kenapa Harus Pakai Calibration Plate?
Menggunakan penggaris biasa untuk kalibrasi sangat tidak disarankan karena kurang presisi. Kita menggunakan Calibration Plate standar industri:
- Checkerboard (Papan Catur): Algoritma mencari sudut (corner) dengan kontras tinggi. Sangat stabil untuk koreksi distorsi.
- Circle Grid (Titik-titik): Menggunakan pusat massa lingkaran (centroid). Sangat akurat untuk mencapai resolusi sub-piksel karena pusat lingkaran tidak dipengaruhi oleh sedikit kekaburan gambar.
4. Langkah-langkah Kalibrasi yang Benar
- Mounting Tetap: Pastikan kamera sudah terpasang mati dan tidak akan bergeser lagi.
- Peletakan Plate: Letakkan pelat kalibrasi tepat di area di mana produk akan lewat (Focal Plane).
- Capture & Map: Ambil gambar pelat. Software akan mendeteksi semua titik/sudut dan mencocokkannya dengan ukuran asli (misal: jarak antar titik adalah 2.00mm).
- Verification: Setelah kalibrasi, coba ukur objek yang sudah diketahui ukurannya (misal: blok ukur/gauge block). Jika hasilnya presisi, simpan file kalibrasinya.
5. Kalibrasi Koordinat untuk Robot (Hand-Eye)
Jika kamera digunakan untuk mengambil barang menggunakan robot (Pick & Place), kita butuh kalibrasi tambahan untuk menyamakan:
- Koordinat Kamera (X,Y,Pixel)
- Koordinat Robot (X,Y,Z,milimeter) Hasilnya, saat kamera bilang objek ada di (100,200), robot tahu persis ke mana lengannya harus bergerak.
Checklist Kalibrasi Sukses:
- [ ] Apakah pelat kalibrasi diletakkan di ketinggian yang sama dengan permukaan produk?
- [ ] Apakah gambar pelat sudah fokus tajam dan tidak ada silau (glare)?
- [ ] Apakah nilai Error kalibrasi di software di bawah 0.1 piksel?
- [ ] Apakah satuan di software sudah berubah dari “Pixel” menjadi “mm” atau “um”?