Dalam sistem otomatisasi industri, kamera vision bertindak sebagai sensor pintar. Agar hasil inspeksi dapat dieksekusi (misal: membuang barang cacat), kamera harus mampu bertukar data dengan PLC (Programmable Logic Controller) secara real-time dan tanpa kesalahan.
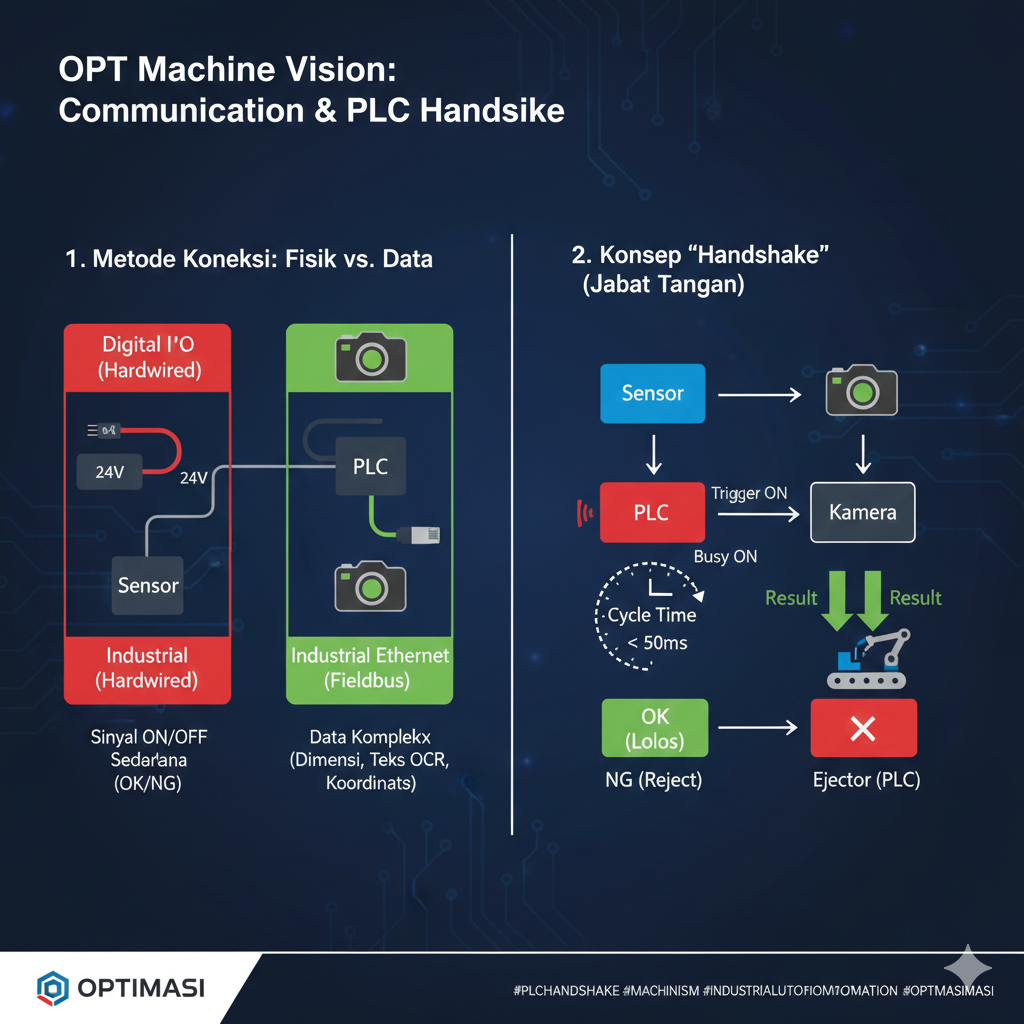
1. Metode Koneksi: Fisik vs Data
Ada dua cara utama sistem vision “berbicara” dengan PLC:
- Digital I/O (Hardwired):
- Menggunakan sinyal tegangan (biasanya 24V DC).
- Sangat cepat dan andal untuk logika sederhana (OK/NG).
- Terbatas dalam jumlah data; Anda tidak bisa mengirim angka dimensi atau teks lewat kabel I/O biasa.
- Industrial Ethernet (Fieldbus):
- Menggunakan kabel LAN dengan protokol khusus seperti Profinet, EtherNet/IP, atau EtherCAT.
- Mampu mengirim data kompleks: koordinat lokasi objek, hasil pengukuran (misal: 12.55mm), kode barcode, hingga skor kemiripan AI.
2. Konsep “Handshake” (Jabat Tangan)
Handshake adalah urutan sinyal yang memastikan kamera dan PLC saling menunggu dan tidak bekerja sendiri-sendiri. Jika urutan ini berantakan, kamera mungkin memotret saat barang belum sampai, atau PLC membuang barang yang salah.
Urutan Handshake yang Standar:
- Trigger (PLC → Camera): Sensor mendeteksi produk di depan kamera. PLC mengirim sinyal “Trigger ON”.
- Busy/Acquiring (Camera → PLC): Kamera segera menyalakan sinyal “Busy”. Ini memberi tahu PLC bahwa kamera sedang bekerja dan jangan mengirim barang baru dulu.
- Inspection (Processing): Software melakukan algoritma (Pattern matching, pengukuran, dll).
- Result (Camera → PLC): Kamera mengirim sinyal “OK” atau “NG”, dibarengi dengan data hasil (jika menggunakan Ethernet).
- Strobe/Data Ready (Camera → PLC): Kamera memberi tahu PLC bahwa data sudah stabil dan siap dibaca.
- Ejector (PLC): PLC mengaktifkan pendorong untuk membuang barang jika sinyal yang diterima adalah “NG”.
3. Latency dan Jitter
Dalam lini produksi berkecepatan tinggi (misal: 2000 botol/menit), setiap milidetik sangat berharga.
- Latency: Waktu total dari pengambilan gambar hingga hasil sampai ke PLC.
- Jitter: Variasi waktu pemrosesan. Jika proses pertama butuh 10ms tapi proses kedua butuh 50ms, PLC akan bingung.
- Solusi: Gunakan sistem Real-Time atau pastikan Cycle Time software Anda selalu lebih cepat daripada kecepatan konveyor.
4. Sinkronisasi Trigger
Jika kamera memotret terlalu cepat atau terlalu lambat, objek akan terlihat terpotong atau keluar dari bingkai.
- Hardware Trigger: Menggunakan sensor fisik yang terhubung langsung ke kamera (paling akurat).
- Encoder Trigger: Digunakan pada konveyor yang kecepatannya tidak stabil. Kamera akan memotret berdasarkan jarak tempuh konveyor, bukan berdasarkan waktu.
Checklist Integrasi PLC:
- [ ] Apakah protokol komunikasi sudah sesuai antara Kamera (misal: Profinet) dan PLC?
- [ ] Apakah sinyal trigger stabil dan tidak ada noise listrik?
- [ ] Apakah PLC memiliki memori (Buffer) untuk menampung hasil jika jarak antara kamera dan unit pembuangan (ejector) cukup jauh?
- [ ] Sudahkah ada logika “Heartbeat” (untuk memastikan komunikasi tidak putus di tengah jalan)?